무슨 일이 있었는가
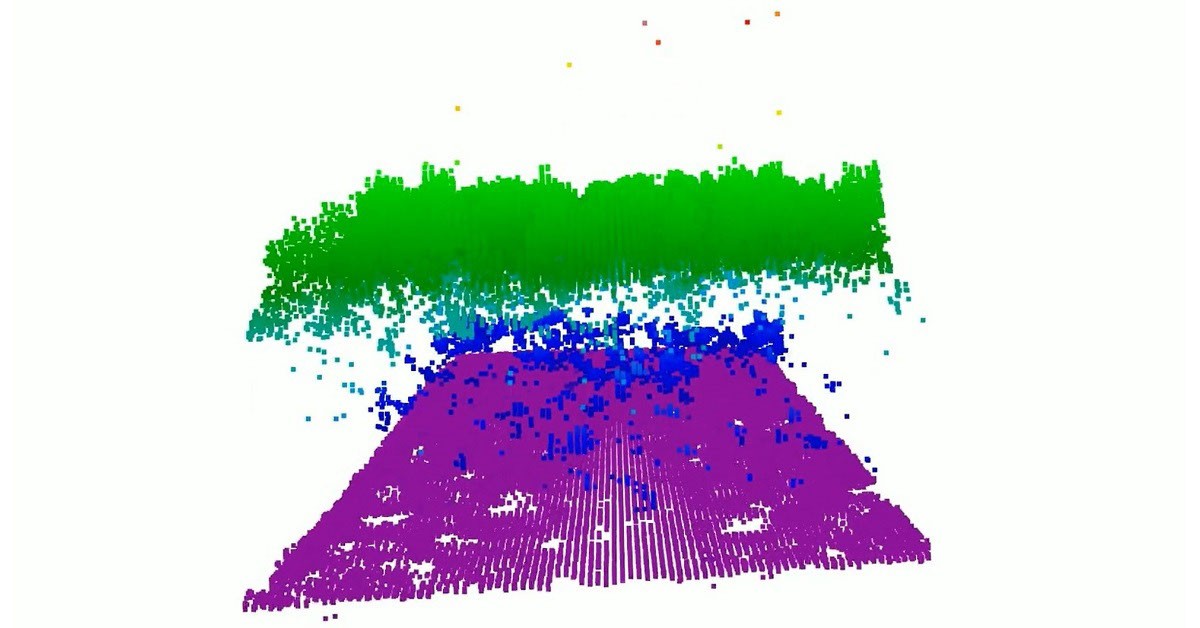
NASA의 고다드 우주 비행 센터(GSFC)에서 개발한 CASALS(동시 인공지능 분광 라이더 시스템) 기기는 지구 표면의 3D 지도를 더욱 정밀하게 만들기 위해 설계되었어요. 기존의 우주 기반 레이저 기기는 지구의 숲과 지형을 한 줄씩 측정하는 방식이라, 그 사이에 수백만 에이커의 땅이 남겨져 있었거든요. CASALS는 기계적으로 레이저를 조정하는 대신, 파장을 이용해 빛을 조정하여 연속적인 3D 스와스를 생성해요. 이 덕분에 기존의 레이저 기기들이 남긴 큰 공백을 메울 수 있게 되었죠. CASALS는 1040 나노미터에 중심을 둔 빠르게 펄스되는 조정 가능한 레이저를 사용하여, 256개의 고유한 파장을 빠르게 순환시키면서 지면을 스캔해요. 이 기기는 약 80%의 양자 효율을 가지고 있어, 어두운 표면이나 밀집한 식생에서도 유용한 측정을 할 수 있답니다. 2024년 11월, CASALS의 항공 프로토타입이 비행하면서 과학 품질의 데이터를 생산했는데, 이는 팀의 기대를 초과한 성과였어요. CASALS가 성공적으로 우주에서 사용된다면, 지구의 숲과 지형을 연속적인 3D 스와스로 매핑할 수 있는 첫 번째 우주 기반 라이더가 될 수 있습니다!
3줄 요약
- NASA의 고다드 우주 비행 센터(GSFC)에서 개발한 CASALS(동시 인공지능 분광 라이더 시스템) 기기는 지구 표면의 3D 지도를 더욱 정밀하게 만들기 위해 설계되었어요.
- CASALS의 개발은 지구의 표면을 더 정확하게 이해하는 데 큰 도움이 될 거예요.
- CASALS 팀은 2027년 여름에 예정된 ASCENT 캠페인의 일환으로 다시 비행할 계획이에요.
왜 중요한가
CASALS의 개발은 지구의 표면을 더 정확하게 이해하는 데 큰 도움이 될 거예요. 기존의 레이저 기기들이 남긴 공백을 메우는 것은 환경 변화와 생태계 연구에 필수적이죠. 이 기기가 성공적으로 우주에서 사용된다면, 과학자들은 지구의 숲과 지형을 훨씬 더 완벽하게 매핑할 수 있게 될 거예요. 이는 기후 변화와 같은 중요한 문제를 연구하는 데 큰 기여를 할 수 있습니다.
연결된 기술·기업·프로젝트
이 사건은 아직 특정 기업·프로젝트로 특정되지 않았습니다.
앞으로 확인할 이정표
아직 확인된 이정표가 없습니다.
주요 Claim
CASALS는 지구 표면의 3D 지도를 더욱 정밀하게 만들기 위해 설계되었다.
Sources
- PRIMARY · OFFICIAL SOURCEOPEN SOURCE ↗
NASA Official Press Releases
원문 전체 · 2026-10-21
수정 및 업데이트 기록
- 2026-10-21
수집
- 2026-10-21
검토 후 게시
최종 검증 시각: 2026-10-21